《计算机应用》唯一官方网站 ›› 0, Vol. ›› Issue (): 262-266.DOI: 10.11772/j.issn.1001-9081.2024010056
崔多( ), 王秋生
摘要:
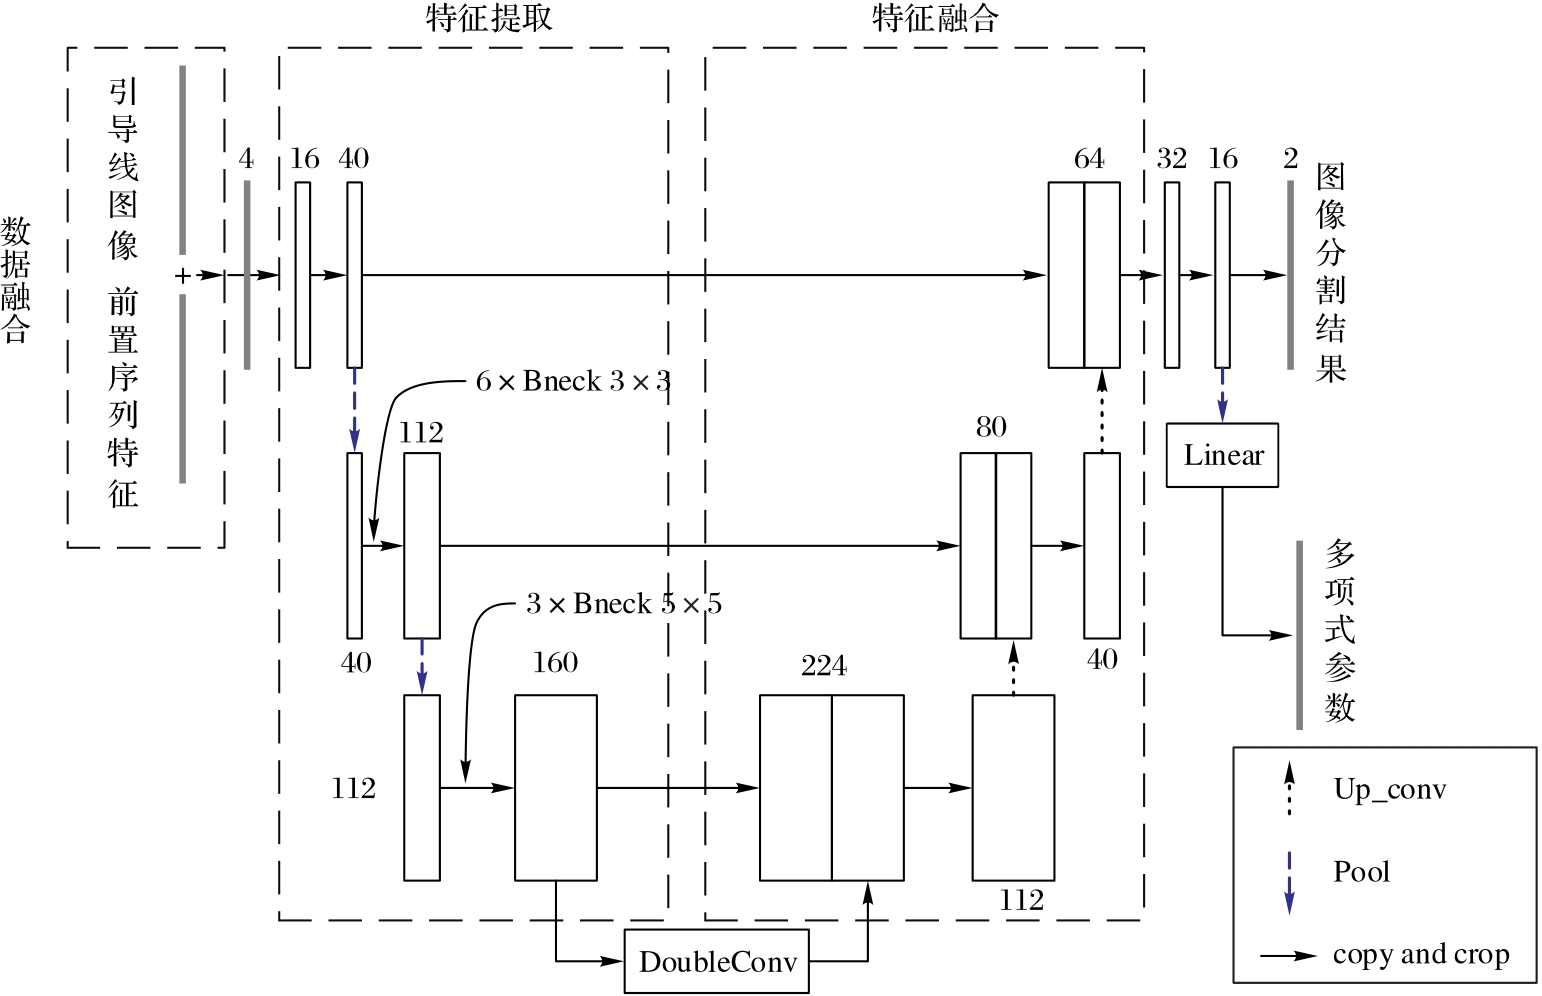
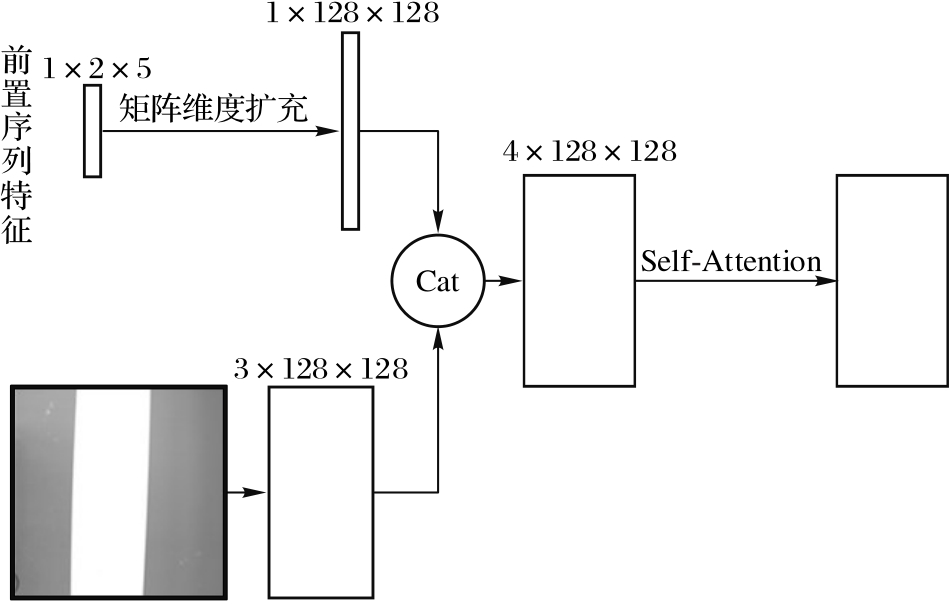
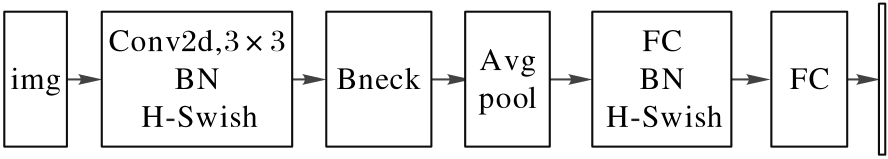
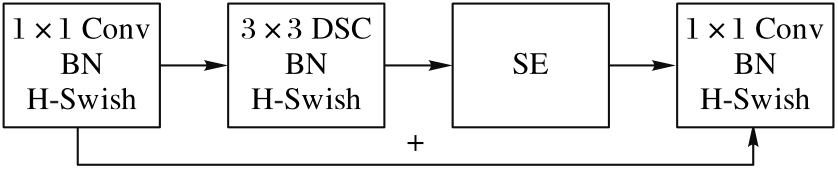
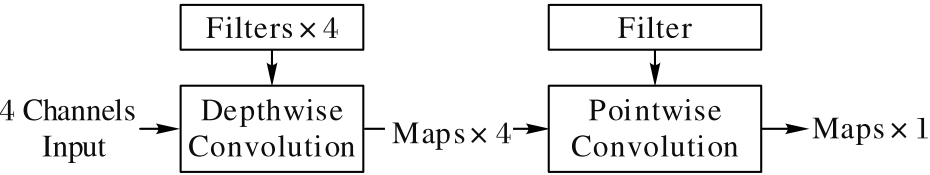
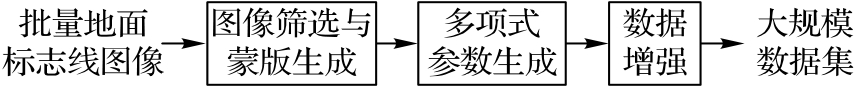
无人机引导线识别是一种无人机基于地面引导线进行自动寻径的方法。针对地面引导线识别速度慢、识别准确率低等问题,提出一种多任务的基于U型网络(U-Net)的轻量化数据融合模型——Mobile-FuUnet。首先,在U-Net的结构上引入MobileNet-V3进行特征提取,并引入深度可分卷积(DSC)减少模型参数量,从而建立多任务轻量化模型;其次,引入前置图像的多项式特征矩阵,并基于注意力机制进行数据融合,从而解决引导线边缘部分大面积缺失所带来的计算问题,进而提高模型的识别准确率。在Tusimple数据集与无人机引导线数据集上展开多次对比验证,实验结果表明,在引导线数据集上,Mobile-FuUnet模型可以实现帧率为109 frame/s,平均交并比(MIoU)为98.71%,F1得分为99.64%,曲线模型R2评分95.03%的引导线识别任务,相较于U-Net、ENet、DeepLab v3等模型在运行速率与计算精度上均有提升。
中图分类号: