


《计算机应用》唯一官方网站 ›› 2026, Vol. 46 ›› Issue (10): 3317-3323.DOI: 10.11772/j.issn.1001-9081.2025091139
• 多媒体计算与计算机仿真 • 上一篇
江嘉玮, 郭剑( ), 袁铭蔚, 李智春, 孙力娟
收稿日期:2025-09-26
修回日期:2025-11-21
接受日期:2025-11-24
发布日期:2025-12-02
出版日期:2026-10-10
通讯作者:
郭剑
作者简介:江嘉玮(2001—),女,江苏南通人,硕士研究生,主要研究方向:机器学习、步态识别、行为识别基金资助:
Jiawei JIANG, Jian GUO(), Mingwei YUAN, Zhichun LI, Lijuan SUN
Received:2025-09-26
Revised:2025-11-21
Accepted:2025-11-24
Online:2025-12-02
Published:2026-10-10
Contact:
Jian GUO
About author:JIANG Jiawei, born in 2001, M. S. candidate. Her research interests include machine learning, gait recognition, behavior recognition.Supported by:摘要:
针对现有毫米波点云步态识别方法因过度依赖静态空间特征、缺乏动态运动信息建模,导致识别精度受限的问题,提出一种基于多特征融合的调频连续波(FMCW)雷达步态识别方法。首先,对点云的三维坐标进行空间对齐,以统一空间表示;在此基础上融合目标点的速度与信噪比特征,实现空间结构与动态信息的协同建模。然后,通过多尺度卷积与池化模块进一步提取跨时空步态特征。实验结果显示,所提方法在多个公开数据集与自建数据集上均取得了较高的识别精度,平均准确率为86.3%,最高达到92.2%;在不同场景下,相较于mmGaitNet和PointMLP等对比方法,它的准确率提升幅度为0.90%至32.08%。所提方法通过多维特征融合与多尺度建模有效增强步态动态特征的表达能力,从而提升毫米波雷达步态识别的精确性与鲁棒性。
中图分类号:
江嘉玮, 郭剑, 袁铭蔚, 李智春, 孙力娟. 基于多特征融合的调频连续波雷达步态识别方法[J]. 计算机应用, 2026, 46(10): 3317-3323.
Jiawei JIANG, Jian GUO, Mingwei YUAN, Zhichun LI, Lijuan SUN. Gait recognition method based on multi-feature fusion using frequency-modulated continuous wave radar[J]. Journal of Computer Applications, 2026, 46(10): 3317-3323.
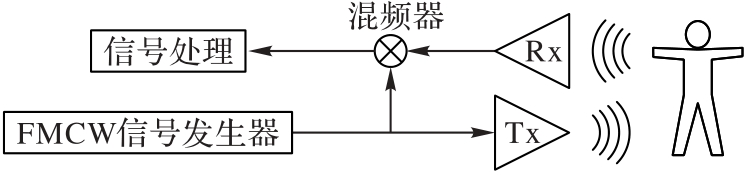
图1 FMCW雷达的步态数据采集
Fig. 1 Gait data acquisition using FMCW radar

图2 步态识别方法的流程
Fig. 2 Flow of gait recognition method
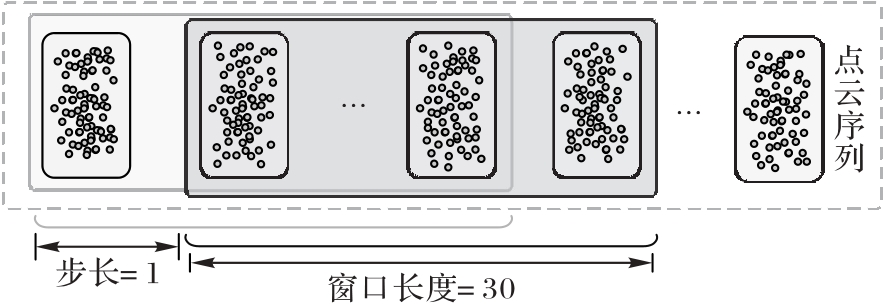
图3 滑动窗口生成时序子序列的过程
Fig. 3 Process of sliding window-based temporal subsequence generation
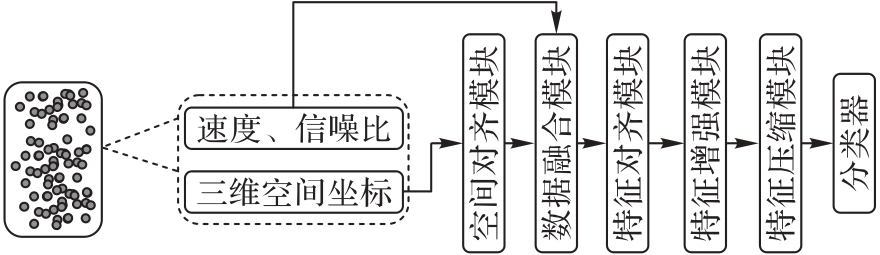
图4 步态识别网络的结构
Fig. 4 Structure of gait recognition network
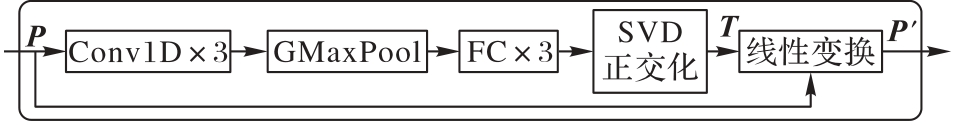
图5 空间对齐模块
Fig. 5 Spatial alignment module
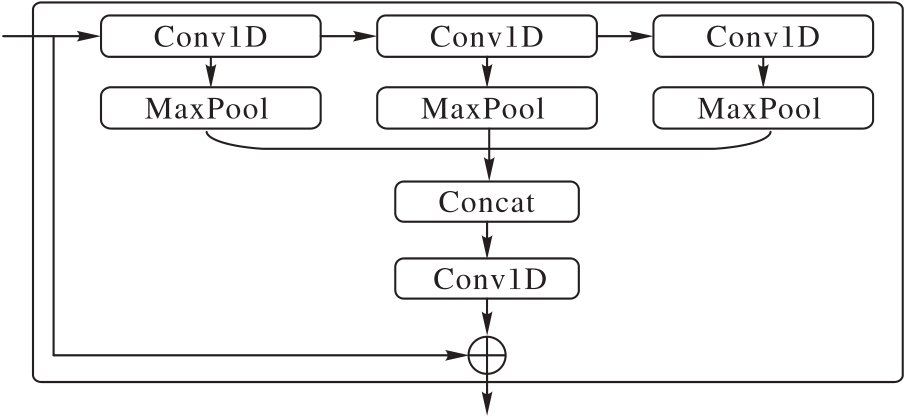
图6 特征增强模块
Fig. 6 Feature enhancement module

图7 特征压缩模块
Fig. 7 Feature compression module
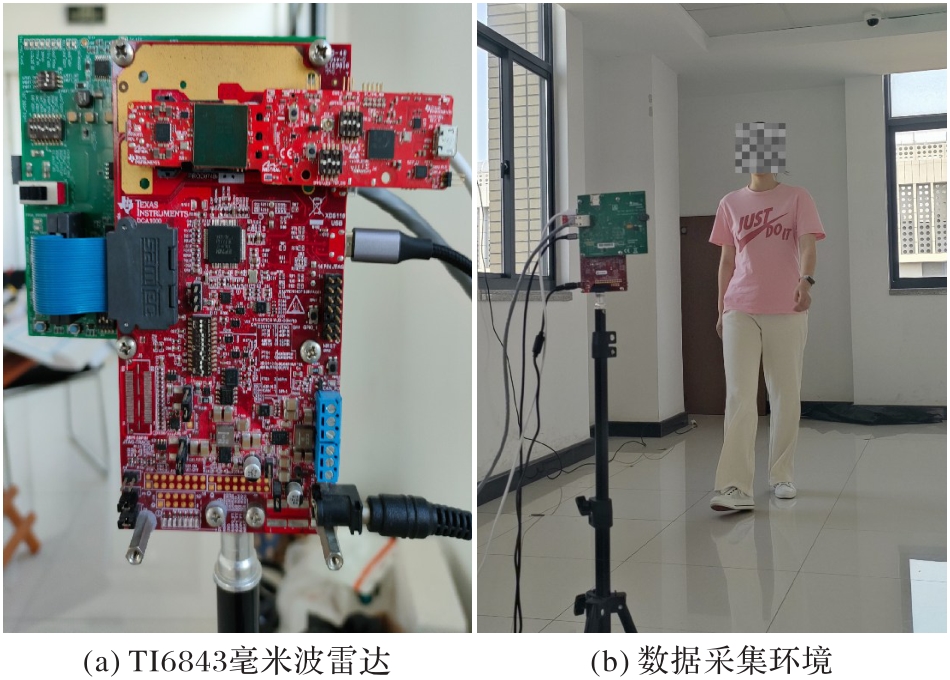
图8 实验使用的TI6843毫米波雷达和数据采集环境
Fig. 8 TI6843 millimeter-wave radar used in experiments and data acquisition environment
| 数据集 | eps/m | 分类准确率 | |||
|---|---|---|---|---|---|
| minPts=5 | minPts=6 | minPts=7 | minPts=8 | ||
| Room1 | 0.3 | 0.881 | 0.879 | 0.859 | 0.868 |
| 0.4 | 0.899 | 0.903 | 0.863 | 0.877 | |
| 0.5 | 0.905 | 0.922 | 0.913 | 0.914 | |
| 0.6 | 0.896 | 0.850 | 0.884 | 0.847 | |
| Room2 | 0.3 | 0.726 | 0.762 | 0.770 | 0.730 |
| 0.4 | 0.736 | 0.793 | 0.758 | 0.750 | |
| 0.5 | 0.744 | 0.807 | 0.799 | 0.790 | |
| 0.6 | 0.717 | 0.775 | 0.730 | 0.799 | |
| STPointGCN | 0.3 | 0.581 | 0.703 | 0.752 | 0.603 |
| 0.4 | 0.604 | 0.737 | 0.790 | 0.631 | |
| 0.5 | 0.624 | 0.821 | 0.782 | 0.691 | |
| 0.6 | 0.576 | 0.735 | 0.640 | 0.599 | |
| Selfdata | 0.3 | 0.772 | 0.813 | 0.820 | 0.793 |
| 0.4 | 0.846 | 0.850 | 0.831 | 0.839 | |
| 0.5 | 0.868 | 0.901 | 0.869 | 0.862 | |
| 0.6 | 0.843 | 0.863 | 0.853 | 0.805 | |
表1 eps和minPts对分类准确率的影响
Tab. 1 Impact of eps and minPts on classification accuracy
| 数据集 | eps/m | 分类准确率 | |||
|---|---|---|---|---|---|
| minPts=5 | minPts=6 | minPts=7 | minPts=8 | ||
| Room1 | 0.3 | 0.881 | 0.879 | 0.859 | 0.868 |
| 0.4 | 0.899 | 0.903 | 0.863 | 0.877 | |
| 0.5 | 0.905 | 0.922 | 0.913 | 0.914 | |
| 0.6 | 0.896 | 0.850 | 0.884 | 0.847 | |
| Room2 | 0.3 | 0.726 | 0.762 | 0.770 | 0.730 |
| 0.4 | 0.736 | 0.793 | 0.758 | 0.750 | |
| 0.5 | 0.744 | 0.807 | 0.799 | 0.790 | |
| 0.6 | 0.717 | 0.775 | 0.730 | 0.799 | |
| STPointGCN | 0.3 | 0.581 | 0.703 | 0.752 | 0.603 |
| 0.4 | 0.604 | 0.737 | 0.790 | 0.631 | |
| 0.5 | 0.624 | 0.821 | 0.782 | 0.691 | |
| 0.6 | 0.576 | 0.735 | 0.640 | 0.599 | |
| Selfdata | 0.3 | 0.772 | 0.813 | 0.820 | 0.793 |
| 0.4 | 0.846 | 0.850 | 0.831 | 0.839 | |
| 0.5 | 0.868 | 0.901 | 0.869 | 0.862 | |
| 0.6 | 0.843 | 0.863 | 0.853 | 0.805 | |
| 单帧点云中的点数 | 分类准确率 | |||
|---|---|---|---|---|
| Room1 | Room2 | STPointGCN | Selfdata | |
| 32 | 0.342 | 0.662 | 0.542 | 0.620 |
| 48 | 0.869 | 0.741 | 0.735 | 0.824 |
| 64 | 0.922 | 0.807 | 0.821 | 0.901 |
| 128 | 0.843 | 0.639 | 0.624 | 0.646 |
| 144 | 0.828 | 0.632 | 0.588 | 0.580 |
| 160 | 0.832 | 0.624 | 0.569 | 0.554 |
表2 单帧点云中的点数对识别效果的影响
Tab. 2 Impact of number of points in single-frame point cloud on recognition
| 单帧点云中的点数 | 分类准确率 | |||
|---|---|---|---|---|
| Room1 | Room2 | STPointGCN | Selfdata | |
| 32 | 0.342 | 0.662 | 0.542 | 0.620 |
| 48 | 0.869 | 0.741 | 0.735 | 0.824 |
| 64 | 0.922 | 0.807 | 0.821 | 0.901 |
| 128 | 0.843 | 0.639 | 0.624 | 0.646 |
| 144 | 0.828 | 0.632 | 0.588 | 0.580 |
| 160 | 0.832 | 0.624 | 0.569 | 0.554 |
| 模型 | 模型组件 | 分类准确率 | ||||||
|---|---|---|---|---|---|---|---|---|
| 空间坐标 | 速度 | 信噪比 | 特征对齐模块 | Room1 | Room2 | STPointGCN | Selfdata | |
| Model1 | √ | 0.748 | 0.679 | 0.653 | 0.714 | |||
| Model2 | √ | √ | 0.823 | 0.735 | 0.781 | 0.893 | ||
| Model3 | √ | √ | 0.759 | 0.693 | 0.713 | 0.835 | ||
| Model4 | √ | √ | √ | 0.875 | 0.774 | 0.808 | 0.897 | |
| Model5 | √ | √ | √ | √ | 0.922 | 0.807 | 0.821 | 0.901 |
表3 消融实验结果
Tab. 3 Ablation study results
| 模型 | 模型组件 | 分类准确率 | ||||||
|---|---|---|---|---|---|---|---|---|
| 空间坐标 | 速度 | 信噪比 | 特征对齐模块 | Room1 | Room2 | STPointGCN | Selfdata | |
| Model1 | √ | 0.748 | 0.679 | 0.653 | 0.714 | |||
| Model2 | √ | √ | 0.823 | 0.735 | 0.781 | 0.893 | ||
| Model3 | √ | √ | 0.759 | 0.693 | 0.713 | 0.835 | ||
| Model4 | √ | √ | √ | 0.875 | 0.774 | 0.808 | 0.897 | |
| Model5 | √ | √ | √ | √ | 0.922 | 0.807 | 0.821 | 0.901 |
| 方法 | 准确率 | |||
|---|---|---|---|---|
| Room1 | Room2 | STPointGCN | Selfdata | |
| ResNet | 0.708 | 0.611 | 0.702 | 0.772 |
| DR | 0.773 | 0.680 | 0.752 | 0.791 |
| PointNet | 0.748 | 0.645 | 0.745 | 0.714 |
| MTPGait | 0.747 | 0.661 | 0.773 | 0.875 |
| mmGaitNet | 0.876 | 0.709 | 0.780 | 0.860 |
| PointMLP | 0.901 | 0.757 | 0.795 | 0.893 |
| Point-PN | 0.913 | 0.741 | 0.806 | 0.877 |
| 本文方法 | 0.922 | 0.807 | 0.821 | 0.901 |
表4 不同方法的准确率对比
Tab. 4 Comparison of accuracy of different methods
| 方法 | 准确率 | |||
|---|---|---|---|---|
| Room1 | Room2 | STPointGCN | Selfdata | |
| ResNet | 0.708 | 0.611 | 0.702 | 0.772 |
| DR | 0.773 | 0.680 | 0.752 | 0.791 |
| PointNet | 0.748 | 0.645 | 0.745 | 0.714 |
| MTPGait | 0.747 | 0.661 | 0.773 | 0.875 |
| mmGaitNet | 0.876 | 0.709 | 0.780 | 0.860 |
| PointMLP | 0.901 | 0.757 | 0.795 | 0.893 |
| Point-PN | 0.913 | 0.741 | 0.806 | 0.877 |
| 本文方法 | 0.922 | 0.807 | 0.821 | 0.901 |
| 方法 | F1值 | |||
|---|---|---|---|---|
| Room1 | Room2 | STPointGCN | Selfdata | |
| ResNet | 0.682 | 0.576 | 0.675 | 0.741 |
| DR | 0.751 | 0.650 | 0.732 | 0.772 |
| PointNet | 0.724 | 0.617 | 0.721 | 0.692 |
| MTPGait | 0.725 | 0.632 | 0.752 | 0.837 |
| mmGaitNet | 0.843 | 0.687 | 0.763 | 0.844 |
| PointMLP | 0.881 | 0.734 | 0.775 | 0.876 |
| Point-PN | 0.893 | 0.719 | 0.786 | 0.865 |
| 本文方法 | 0.903 | 0.778 | 0.799 | 0.883 |
表5 不同方法的F1值对比
Tab. 5 Comparison of F1 value of different methods
| 方法 | F1值 | |||
|---|---|---|---|---|
| Room1 | Room2 | STPointGCN | Selfdata | |
| ResNet | 0.682 | 0.576 | 0.675 | 0.741 |
| DR | 0.751 | 0.650 | 0.732 | 0.772 |
| PointNet | 0.724 | 0.617 | 0.721 | 0.692 |
| MTPGait | 0.725 | 0.632 | 0.752 | 0.837 |
| mmGaitNet | 0.843 | 0.687 | 0.763 | 0.844 |
| PointMLP | 0.881 | 0.734 | 0.775 | 0.876 |
| Point-PN | 0.893 | 0.719 | 0.786 | 0.865 |
| 本文方法 | 0.903 | 0.778 | 0.799 | 0.883 |
| 模型 | 参数量/106 | 推理时间/ms |
|---|---|---|
| DR | 0.690 | 13.72 |
| ResNet | 21.010 | 29.06 |
| PointNet | 1.600 | 94.51 |
| MTPGait | 5.370 | 22.81 |
| mmGaitNet | 1.330 | 31.03 |
| PointMLP | 13.230 | 1 546.67 |
| Point-PN | 0.906 | 1 703.26 |
| 本文方法 | 1.610 | 218.79 |
表6 模型参数量与推理时间的对比
Tab. 6 Comparison of model parameter numbers and inference time
| 模型 | 参数量/106 | 推理时间/ms |
|---|---|---|
| DR | 0.690 | 13.72 |
| ResNet | 21.010 | 29.06 |
| PointNet | 1.600 | 94.51 |
| MTPGait | 5.370 | 22.81 |
| mmGaitNet | 1.330 | 31.03 |
| PointMLP | 13.230 | 1 546.67 |
| Point-PN | 0.906 | 1 703.26 |
| 本文方法 | 1.610 | 218.79 |
| 数据集 | Acc-Mean | Acc-Std | F1-Mean | F1-Std |
|---|---|---|---|---|
| Room1 | 0.917 | 0.003 | 0.899 | 0.002 |
| Room2 | 0.791 | 0.007 | 0.769 | 0.006 |
| STPointGCN | 0.813 | 0.006 | 0.792 | 0.004 |
| Selfdata | 0.895 | 0.004 | 0.879 | 0.003 |
表7 本文方法在各数据集上的重复实验结果
Tab. 7 Repeated experimental results of proposed method on various datasets
| 数据集 | Acc-Mean | Acc-Std | F1-Mean | F1-Std |
|---|---|---|---|---|
| Room1 | 0.917 | 0.003 | 0.899 | 0.002 |
| Room2 | 0.791 | 0.007 | 0.769 | 0.006 |
| STPointGCN | 0.813 | 0.006 | 0.792 | 0.004 |
| Selfdata | 0.895 | 0.004 | 0.879 | 0.003 |
| [1] | Rani V, Kumar M. Human gait recognition: a systematic review[J]. Multimedia Tools and Applications, 2023, 82(24): 37003-37037. |
| [2] | 陈福仕,沈尧,周池春,等. 无监督学习步态识别综述[J]. 计算机科学与探索, 2024, 18(8): 2014-2033. |
| Chen Fushi, Shen Yao, Zhou Chichun, et al. Review of unsupervised learning gait recognition[J]. Journal of Frontiers of Computer Science and Technology, 2024, 18(8): 2014-2033. | |
| [3] | Chang Y, Wang L, Lin L, et al. Gait recognition of ME-SVM based on single accelerometer[J]. Journal of Mechanics in Medicine and Biology, 2023, 23(2): No.2350029. |
| [4] | Kim M J, Han J H, Shin W C, et al. Gait pattern identification using gait features[J]. Electronics, 2024, 13(10): No.1956. |
| [5] | Niculae A, Catruna A, Cosma A, et al. Gait recognition from highly compressed videos[C]// FG 2024. Piscataway: IEEE, 2024: 1-7. |
| [6] | Dang X, Tang Y, Hao Z, et al. PGGait: gait recognition based on millimeter-wave radar spatio-temporal sensing of multidimensional point clouds[J]. Sensors, 2024, 24(1): No.142. |
| [7] | Li J, Li B, Wang L, et al. Passive multiuser gait identification through micro-Doppler calibration using mmWave radar[J]. IEEE Internet of Things Journal, 2024, 11(4): 6868-6877. |
| [8] | Xue S, Du L, Shi Y, et al. Fine-grained spatial-temporal gait recognition network based on millimeter-wave radar point cloud[J]. IEEE Transactions on Geoscience and Remote Sensing, 2024, 62: No.5101316. |
| [9] | Huang Y, Wang Y, Shi K, et al. HDNet: hierarchical dynamic network for gait recognition using millimeter-wave radar[C]// ICASSP 2023. Piscataway: IEEE, 2023: 1-5. |
| [10] | 魏永超,谢卫鑫,张娅岚,等. 基于多尺度特征融合的跨视角点云步态识别[J]. 电子测量技术, 2025, 48(10): 109-116. |
| Wei Yongchao, Xie Weixin, Zhang Yalan, et al. Cross-view point cloud gait recognition based on multi-scale feature fusion[J]. Electronic Measurement Technology, 2025, 48(10): 109-116. | |
| [11] | Wu J, Wang J. PCA-based SVM for automatic recognition of gait patterns[J]. Journal of Applied Biomechanics, 2008, 24(1): 83-87. |
| [12] | Lu J, Zhang E. Gait recognition for human identification based on ICA and fuzzy SVM through multiple views fusion[J]. Pattern Recognition Letters, 2007, 28(16): 2401-2411. |
| [13] | Ni Z, Huang B. Open-set human identification based on gait radar micro-Doppler signatures[J]. IEEE Sensors Journal, 2021, 21(6): 8226-8233. |
| [14] | Ozturk M Z, Wu C, Wang B, et al. GaitCube: deep data cube learning for human recognition with millimeter-wave radio[J]. IEEE Internet of Things Journal, 2022, 9(1): 546-557. |
| [15] | Janakaraj P, Jakkala K, Bhuyan A, et al. STAR: simultaneous tracking and recognition through millimeter waves and deep learning[C]// WMNC 2019. Piscataway: IEEE, 2019: 211-218. |
| [16] | Li T, Cao X, Liu H, et al. MTPGait: multi-person gait recognition with spatio-temporal information via millimeter wave radar[C]// ICPADS 2021. Piscataway: IEEE, 2021: 660-666. |
| [17] | Zhao P, Lu C X, Wang J, et al. mID: tracking and identifying people with millimeter wave radar[C]// DCOSS 2019. Piscataway: IEEE, 2019: 33-40. |
| [18] | Meng Z, Fu S, Yan J, et al. Gait recognition for co-existing multiple people using millimeter wave sensing[J]. Proceedings of the AAAI Conference on Artificial Intelligence, 2020, 34(1): 849-856. |
| [19] | Wang C, Gong P, Zhang L. STPointGCN: spatial temporal graph convolutional network for multiple people recognition using millimeter-wave radar[C]// ICASSP 2022. Piscataway: IEEE, 2022: 3433-3437. |
| [20] | Piotrowsky L, Jaeschke T, Kueppers S, et al. Enabling high accuracy distance measurements with FMCW radar sensors[J]. IEEE Transactions on Microwave Theory and Techniques, 2019, 67(12): 5360-5371. |
| [21] | Ester M, Kriegel H P, Sander J, et al. A density-based algorithm for discovering clusters in large spatial databases with noise[C]// KDD 1996. Menlo Park, CA: AAAI Press, 1996: 226-231. |
| [22] | Qi C R, Su H, Mo K, et al. PointNet: deep learning on point sets for 3D classification and segmentation[C]// CVPR 2017. Piscataway: IEEE, 2017: 77-85. |
| [23] | He K, Zhang X, Ren S, et al. Deep residual learning for image recognition[C]// CVPR 2016. Piscataway: IEEE, 2016: 770-778. |
| [24] | Ma X, Qin C, You H, et al. Rethinking network design and local geometry in point cloud: a simple residual MLP framework[PP/OL]. V2. arXiv (2022-11-29) [2025-08-17].. |
| [25] | Zhang R, Wang L, Wang Y, et al. Starting from non-parametric networks for 3D point cloud analysis[C]// CVPR 2023. Piscataway: IEEE, 2023: 5344-5353. |
| [1] | 周益民, 符雯惠, 罗杰, 王娟. 基于时空特征增强网络的端到端抗屏摄攻击鲁棒视频水印[J]. 《计算机应用》唯一官方网站, 2026, 46(9): 2889-2897. |
| [2] | 崔伟, 张平, 肖卓凌, 陈卓航. 基于视觉SLAM的增量式语义建图系统[J]. 《计算机应用》唯一官方网站, 2026, 46(9): 2800-2808. |
| [3] | 刘赏, 汤兆森, 刘鸿月, 董林芳, 周金. 共享语义条件下面向模态缺失的多模态情感分析模型[J]. 《计算机应用》唯一官方网站, 2026, 46(9): 2761-2768. |
| [4] | 刘新亮, 徐雨时, 李杜白, 任延昭. 基于知识图谱的问答方法综述[J]. 《计算机应用》唯一官方网站, 2026, 46(8): 2394-2410. |
| [5] | 刘明, 沈东奇, 孟子洋. 双分支结构下多层次特征融合的点云配准网络[J]. 《计算机应用》唯一官方网站, 2026, 46(8): 2584-2593. |
| [6] | 刘凤春, 邵馨莹, 张春英, 王立亚, 任静. 多尺度特征优化的单目深度估计框架FCMdepth[J]. 《计算机应用》唯一官方网站, 2026, 46(8): 2603-2611. |
| [7] | 刘威, 李维刚, 田志强. 面向点云分类与分割的层次化旋转不变几何结构的表征学习方法[J]. 《计算机应用》唯一官方网站, 2026, 46(8): 2594-2602. |
| [8] | 郭晓金, 隋旭洋, 周柯男. 基于深度学习的STAR⁃RIS辅助混合场通信系统信道估计[J]. 《计算机应用》唯一官方网站, 2026, 46(8): 2548-2554. |
| [9] | 刘晶, 赵邵泽, 刘鑫刚, 牛浩哲, 季海鹏. 跨工况下基于改进CGAN的钛合金显微组织数据生成方法[J]. 《计算机应用》唯一官方网站, 2026, 46(7): 2373-2382. |
| [10] | 凌妙根, 井瑞, 方巍. 可解释性深度学习在热带气旋预报中的应用研究综述[J]. 《计算机应用》唯一官方网站, 2026, 46(7): 2318-2326. |
| [11] | 杜秀丽, 高星, 张校毓, 潘成胜, 邹启杰. 基于密集时空可变形注意力的视频快照压缩成像重建方法[J]. 《计算机应用》唯一官方网站, 2026, 46(7): 2288-2296. |
| [12] | 张国有, 聂宏宇, 潘理虎, 雷润东. 基于多层感知机级联宽度学习系统的点云语义分割网络Point-MLPBLS[J]. 《计算机应用》唯一官方网站, 2026, 46(7): 2259-2266. |
| [13] | 武湘怡, 叶海良, 曹飞龙. 基于平滑-锐化图卷积的点云补全方法[J]. 《计算机应用》唯一官方网站, 2026, 46(7): 2267-2276. |
| [14] | 杜艺, 续明进, 孔佳仪, 王力瑶, 赵晨. 基于YOLOv11的低秩自适应参数高效微调算法[J]. 《计算机应用》唯一官方网站, 2026, 46(6): 1738-1745. |
| [15] | 何丽丽, 曹勐, 张磊, 潘洪军, 刘义, 孙成心. 基于Kolmogorov-Arnold网络与扩散Transformer的手语生成模型[J]. 《计算机应用》唯一官方网站, 2026, 46(6): 1801-1810. |
| 阅读次数 | ||||||
|
全文 |
|
|||||
|
摘要 |
|
|||||
